locomoción dinámica · control adaptativo · sensores IMU · robots cuadrúpedos
Robots cuadrúpedos: ingeniería detrás de la locomoción dinámica
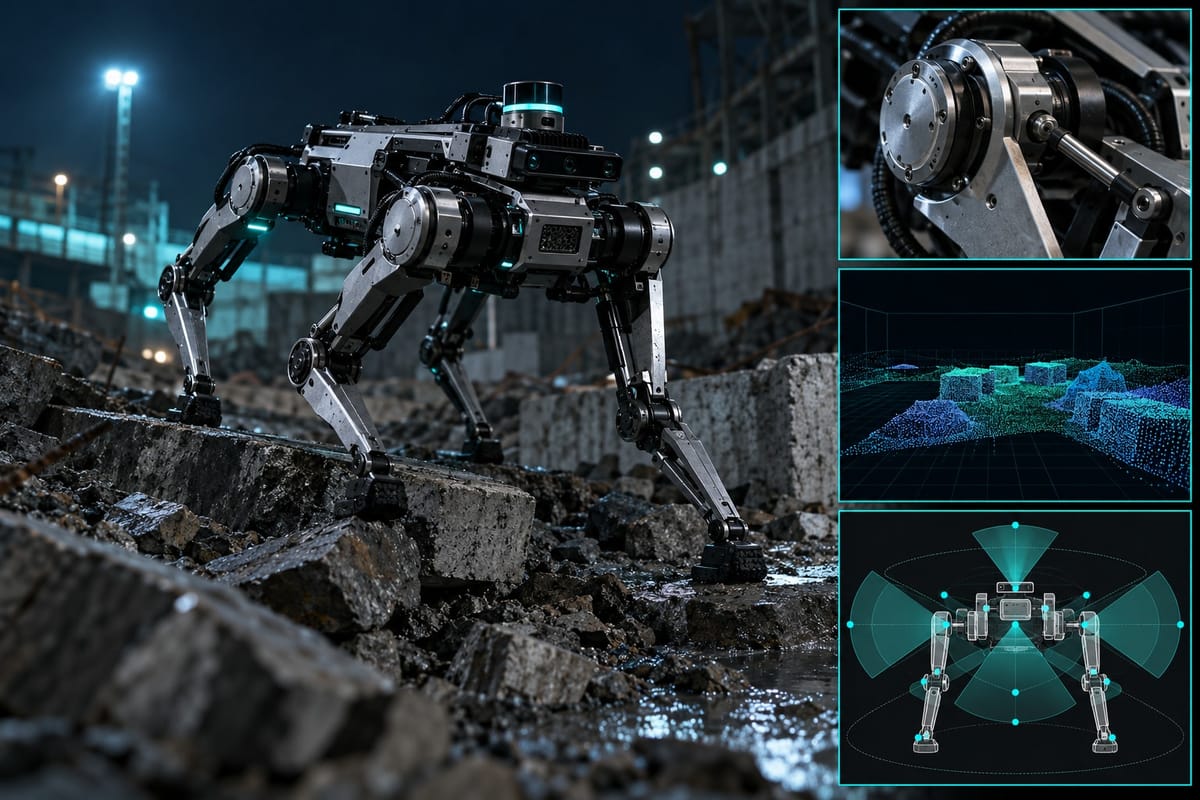
Ver un robot cuadrúpedo desplazarse por terreno irregular, ajustando sus patas en milisegundos para mantener el equilibrio, es observar la convergencia de mecánica, electrónica y software en tiempo real. Detrás de cada paso hay una cadena compleja de decisiones: sensores que capturan aceleración y orientación, algoritmos que calculan fuerzas y ángulos, y actuadores que ejecutan movimientos coordinados. La locomoción dinámica no imita simplemente el paso de un animal; requiere resolver continuamente problemas de estabilidad, distribución de carga y adaptación a superficies cambiantes.
El rol central de los sensores IMU
Una unidad de medición inercial (IMU, por sus siglas en inglés) combina acelerómetros, giroscopios y a veces magnetómetros para proporcionar datos sobre la orientación, velocidad angular y aceleración lineal del cuerpo del robot. En un cuadrúpedo, la IMU suele situarse cerca del centro de masa y opera a frecuencias de 100 a 1000 Hz, capturando movimientos rápidos que el robot debe compensar antes de perder estabilidad.
Los acelerómetros miden la aceleración en tres ejes, detectando tanto la gravedad como cambios bruscos de velocidad. Los giroscopios registran la velocidad de rotación alrededor de esos ejes, permitiendo al sistema identificar inclinaciones antes de que el robot vuelque. La fusión de estos datos mediante filtros de Kalman o complementarios reduce el ruido y proporciona estimaciones precisas de la actitud del robot en cada instante.
Algoritmos de control: del equilibrio estático a la marcha dinámica
Mantener el equilibrio implica que el centro de masa del robot proyectado sobre el suelo permanezca dentro del polígono de soporte formado por las patas en contacto. En locomoción estática, al menos tres patas tocan siempre el suelo, garantizando estabilidad geométrica. Pero la locomoción dinámica permite fases de vuelo donde solo dos patas —o incluso ninguna— soportan el peso, exigiendo control predictivo y compensación activa.
Control de impedancia y admitancia
Los actuadores en las articulaciones no solo aplican posiciones fijas; modulan rigidez y amortiguamiento mediante control de impedancia. Al pisar una superficie blanda, la pata cede ligeramente, absorbiendo impacto sin transmitir sacudidas al cuerpo. El controlador ajusta en tiempo real la relación entre fuerza aplicada y desplazamiento resultante, emulando el comportamiento de músculos y tendones.
Este enfoque contrasta con el control de posición puro, que fija trayectorias rígidas. La impedancia variable permite al robot adaptarse a irregularidades sin recalcular toda la trayectoria, mejorando robustez y eficiencia energética. Modelos modulares también exploran esta estrategia en contextos educativos, donde la flexibilidad del control simplifica el aprendizaje.
Model Predictive Control (MPC)
El control predictivo basado en modelo proyecta el comportamiento del robot varios pasos hacia adelante, optimizando una secuencia de acciones que minimiza errores de trayectoria y consumo energético. En cada ciclo, el MPC resuelve un problema de optimización cuadrática con restricciones: las fuerzas en las patas deben respetar límites físicos, la orientación debe mantenerse dentro de rangos seguros, y el centro de masa debe seguir una referencia deseada.
Implementar MPC en tiempo real requiere solvers eficientes y modelos simplificados del robot. La dinámica completa de un cuadrúpedo incluye 18 o más grados de libertad, pero muchos controladores utilizan un modelo de masa puntual sobre patas sin masa, reduciendo la complejidad computacional sin sacrificar estabilidad en la mayoría de escenarios.
Planificación de trayectorias y patrones de marcha
La planificación divide el movimiento en tres capas: estratégica (¿hacia dónde vamos?), táctica (¿qué secuencia de pasos?) y reactiva (¿cómo ejecutar cada paso ahora?). Los patrones de marcha —walk, trot, gallop— definen el orden y la sincronización con que las patas tocan el suelo. El trote, común en cuadrúpedos dinámicos, alterna pares diagonales: pata delantera izquierda con trasera derecha, luego delantera derecha con trasera izquierda.
- Walk (paso): tres patas en contacto en todo momento; máxima estabilidad, velocidad baja.
- Trot (trote): dos patas diagonales; equilibrio dinámico, velocidad media, eficiente energéticamente.
- Gallop (galope): fases de vuelo completas; velocidad alta, requiere control predictivo preciso.
La transición entre patrones se gestiona mediante máquinas de estados finitos o funciones de costo que evalúan la estabilidad esperada y el gasto energético. Al detectar un obstáculo, el planificador puede insertar un paso adicional, acortar la zancada o cambiar temporalmente a un patrón más estable.
Cinemática inversa y control de las articulaciones
Una vez definida la posición objetivo de cada pata en el espacio cartesiano, la cinemática inversa calcula los ángulos necesarios en cadera, rodilla y tobillo para alcanzarla. En un cuadrúpedo con tres articulaciones por pata, resolver la cinemática inversa implica encontrar una configuración articular que minimice el error respecto al objetivo, respetando límites mecánicos.
Cuando la solución no es única —redundancia cinemática—, el sistema elige la configuración que optimiza criterios adicionales: evitar singularidades, minimizar par motor, o maximizar el margen antes de alcanzar un límite articular. Librerías especializadas y solvers numéricos implementan estas soluciones en microsegundos, cerrando el bucle de control a 500 Hz o más.
Integración con sensores de fuerza y contacto
Cada pata puede incorporar sensores de fuerza en el extremo o galgas extensiométricas en las articulaciones para medir la carga real aplicada al suelo. Esta retroalimentación permite al controlador detectar contactos inesperados, superficies resbaladizas o pérdida de tracción, ajustando inmediatamente la distribución de fuerzas entre las patas restantes.
El control de fuerza es especialmente crítico al subir escaleras o caminar sobre escombros: aplicar demasiada fuerza puede romper el sustrato; demasiado poca, impedir el avance. La combinación de sensores de fuerza e IMU cierra un bucle completo de retroalimentación que hace al robot resiliente frente a perturbaciones externas.
Del laboratorio al terreno real
Probar algoritmos de locomoción en simulación acelera el desarrollo, pero la transferencia a hardware real enfrenta desafíos: retrasos en la comunicación entre sensores y actuadores, fricciones no modeladas, elasticidades en las transmisiones. Simulación versus pruebas reales profundiza en esta brecha y las estrategias para cerrarla, desde la aleatorización de parámetros en entrenamiento hasta la calibración iterativa en campo.
Los avances recientes incorporan aprendizaje por refuerzo para afinar políticas de control en simulación y transferirlas al robot físico. La combinación de MPC clásico con redes neuronales que predicen perturbaciones ha demostrado caminar estable incluso tras empujones laterales o pérdida súbita de una pata.
Aplicaciones y futuro de la locomoción dinámica
Los robots cuadrúpedos ya inspeccionan instalaciones industriales, patrullan perímetros, transportan cargas en almacenes y asisten en operaciones de búsqueda y rescate. La locomoción dinámica les permite acceder a espacios inaccesibles para ruedas u orugas, mientras que la modularidad del control facilita adaptar el mismo algoritmo a plataformas de distinto tamaño.
El desarrollo en Europa, incluidos proyectos en España, avanza hacia cuadrúpedos más eficientes energéticamente, con actuadores elásticos que almacenan energía durante el impacto y la liberan en el despegue. La integración de IA embebida permitirá tomar decisiones de alto nivel —identificar obstáculos, planificar rutas alternativas— sin depender de una estación base.
Conclusión
Mantener el equilibrio en un robot cuadrúpedo es el resultado de una orquestación precisa entre sensores IMU, control de impedancia, planificación de trayectorias y cinemática inversa. Cada componente aporta una capa de adaptabilidad: la IMU detecta inclinaciones, el MPC anticipa movimientos, los sensores de fuerza ajustan la carga, y la cinemática traduce objetivos en ángulos de motor. Comprender esta ingeniería ayuda a apreciar tanto los logros actuales como los retos pendientes en la robótica de patas, un campo donde hardware y software convergen para replicar la versatilidad de la locomoción biológica.