simulación · desarrollo de algoritmos · entornos virtuales · validación física
Simulación vs pruebas reales: dónde entrenar algoritmos de robots
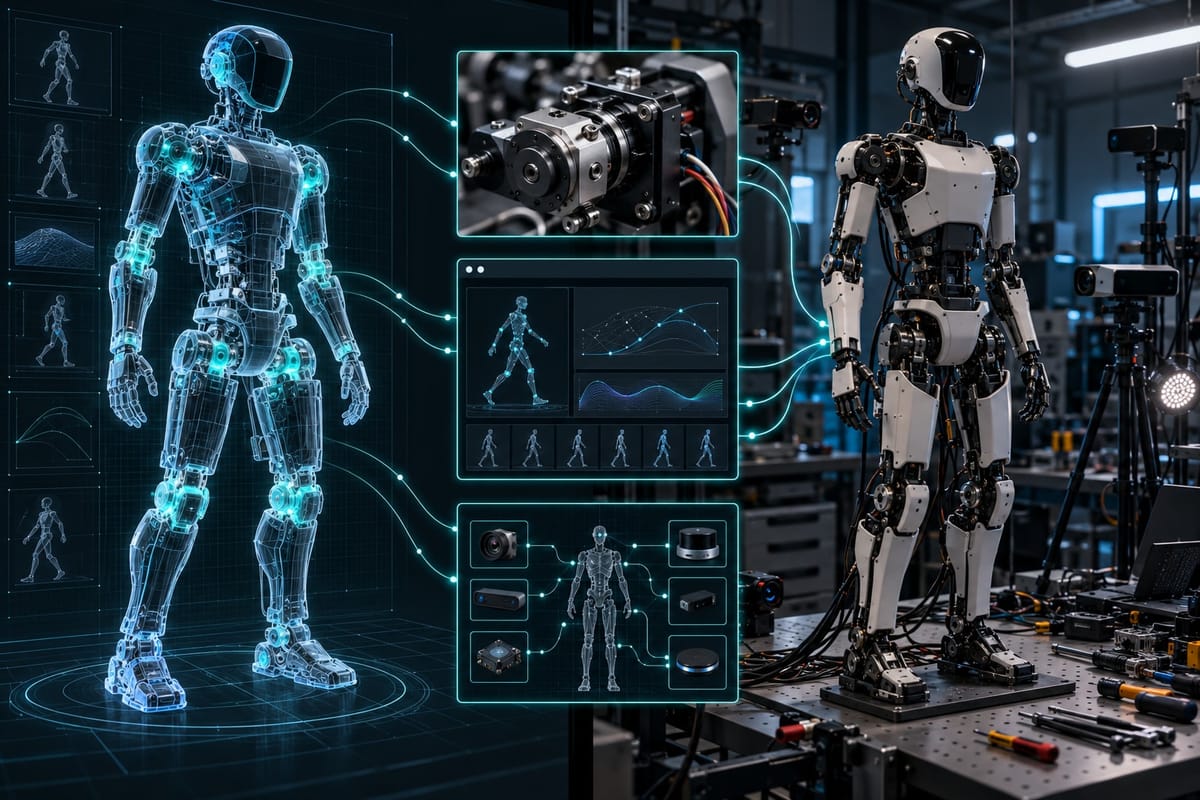
La pregunta de si puedes desarrollar software de robótica sin un robot físico tiene una respuesta matizada: sí, en gran medida, pero con limitaciones importantes. Los simuladores modernos permiten entrenar, probar y afinar algoritmos con un realismo sorprendente, ahorrando tiempo y costes en las fases iniciales. Sin embargo, el mundo físico introduce incertidumbres que ningún modelo virtual reproduce completamente. La clave está en saber qué herramienta usar en cada fase y cuándo dar el salto al hardware real.
Por qué la simulación se ha convertido en la norma
La robótica moderna depende de ciclos de iteración rápidos. Probar un algoritmo de navegación en un robot cuadrúpedo físico requiere cargarlo, arrancarlo, esperar a que se estabilice y estar listo para detenerlo antes de que se dañe. En simulación, ese mismo ciclo toma segundos y puedes ejecutar miles de variantes en paralelo. Además, los entornos virtuales eliminan riesgos: un error en el control de par motor puede destruir un actuador caro en el mundo real, pero en simulación solo reinicia el proceso.
Los simuladores también permiten condiciones imposibles o costosas de reproducir: probar cómo se comporta un brazo robótico ante temperaturas extremas, simular escenarios de fallo de sensores o entrenar agentes de inteligencia artificial en millones de episodios sin desgaste físico.
Gazebo: el estándar abierto para ROS
Gazebo es el simulador de facto para proyectos basados en ROS (Robot Operating System). Ofrece física rígida realista mediante motores como ODE o Bullet, sensores simulados (LiDAR, cámaras RGB-D, IMUs) y un ecosistema maduro de plugins. Su mayor fortaleza es la integración directa con ROS: puedes desarrollar nodos en simulación y trasladarlos al robot físico cambiando solo la fuente de datos de los topics.
Sin embargo, Gazebo muestra su edad en algunos aspectos. La renderización gráfica es funcional pero anticuada, la simulación de contactos complejos (como manipulación de objetos blandos) es limitada, y el rendimiento cae cuando agregas muchos sensores o cuerpos. Gazebo Ignition (ahora renombrado como Gazebo sim) mejora el motor gráfico y la arquitectura modular, pero la transición del ecosistema sigue en curso.
Isaac Sim: física y renderizado de alto nivel
NVIDIA Isaac Sim se construye sobre Omniverse y utiliza PhysX 5, uno de los motores de física más precisos disponibles. Soporta simulación de contacto suave, fluidos, deformables, y renderizado fotorrealista con trazado de rayos en tiempo real. Esto lo convierte en la opción preferida para entrenar redes neuronales de visión, donde la calidad de las imágenes sintéticas influye directamente en la capacidad de generalización.
Isaac Sim incluye capacidades de domain randomization nativas: puedes aleatorizar texturas, iluminación, posiciones de objetos y parámetros físicos automáticamente durante el entrenamiento, haciendo que los modelos sean más robustos al trasladarse al mundo real. Además, se integra con frameworks de aprendizaje por refuerzo como Isaac Gym y permite ejecutar miles de entornos en paralelo en GPU.
El principal inconveniente es la curva de aprendizaje y los requisitos de hardware: necesitas una GPU NVIDIA moderna (RTX 3000 o superior) y familiarizarte con el ecosistema Omniverse. También es un entorno propietario, lo que puede ser un obstáculo para proyectos que priorizan herramientas de código abierto.
PyBullet: ligero y scriptable
PyBullet es una API de Python sobre el motor Bullet, diseñada para ser minimalista y directa. Su instalación toma una línea de comando, no requiere configuración de entorno gráfico y funciona en cualquier máquina con Python. Esto lo hace perfecto para investigación, prototipado rápido y entrenamiento de políticas de aprendizaje por refuerzo donde la visualización es secundaria.
PyBullet incluye modelos de robots populares (UR5, Kuka, ANYmal) y permite cargar archivos URDF o SDF personalizados. La simulación de contacto es estable y razonablemente precisa, aunque no alcanza el detalle de PhysX. Su mayor ventaja es la velocidad: puedes iterar sobre hipótesis de control en cuestión de minutos sin salir de un Jupyter Notebook.
Las limitaciones son visuales y de escala: el renderizado es básico, no hay soporte nativo para sensores complejos como cámaras de profundidad realistas, y paralelizar entornos requiere gestión manual de procesos.
| Simulador | Física | Gráficos | Ecosistema | Caso ideal |
|---|---|---|---|---|
| Gazebo | Buena (ODE/Bullet) | Funcional | ROS nativo | Navegación y multi-robot |
| Isaac Sim | Excelente (PhysX 5) | Fotorrealista | Omniverse/Isaac | Visión y RL a escala |
| PyBullet | Buena (Bullet) | Básico | Python puro | Prototipado rápido |
El salto inevitable: validación física
Ningún simulador reproduce completamente la realidad. Las superficies reales tienen fricción variable, los actuadores tienen holguras mecánicas, los sensores sufren ruido no gaussiano y las baterías bajan su voltaje bajo carga. Estos efectos son difíciles de modelar con precisión y acumulan errores que los algoritmos entrenados solo en simulación no saben manejar.
La estrategia más eficiente es el desarrollo en etapas: prototipar y depurar la lógica básica en simulación, introducir domain randomization para robustez, y luego validar en hardware con un número reducido de pruebas dirigidas. Muchos equipos usan kits modulares educativos como TurtleBot o plataformas de bajo coste para esta fase intermedia antes de pasar a hardware de producción.
Algunos dominios, como la manipulación de objetos deformables o la navegación en terreno natural irregular, tienen brechas de simulación particularmente grandes. En esos casos, el hardware físico se vuelve necesario mucho antes.
Estrategias para cerrar la brecha sim-to-real
- Randomización de dominio: aleatorizando parámetros físicos (masas, fricciones, retardos) y visuales (texturas, luces) durante el entrenamiento, fuerzas al algoritmo a no depender de condiciones ideales.
- Identificación de parámetros: medir los parámetros reales del robot (inercias, constantes de motor, retardos de comunicación) y actualizar el modelo de simulación con esos valores.
- Transferencia progresiva: entrenar primero en simulación, luego en un entorno real simplificado (piso liso, iluminación controlada) y finalmente en condiciones de operación completas.
- Modelos híbridos: usar simulación para la exploración y aprendizaje grueso, y ajustar fino (fine-tuning) con datos reales en las últimas capas de la red o parámetros de control.
Casos en los que la simulación basta
Existen escenarios donde puedes desarrollar y validar completamente en simulación. Los algoritmos de planificación de trayectorias (RRT, A*) se prueban perfectamente en entornos simulados porque dependen de geometría y conectividad, no de física de contacto. Los sistemas de visión por computadora pueden entrenarse con datos sintéticos si el renderizado es de alta calidad y se aplica suficiente aleatorización.
Proyectos educativos, concursos virtuales y desarrollo de interfaces de control también funcionan sin hardware. Muchas universidades y centros de investigación, incluidos en España, utilizan simulación como base de formación antes de dar acceso a plataformas físicas limitadas.
Recomendaciones prácticas
- Empieza en simulación siempre: incluso si tienes acceso inmediato a hardware, depurar lógica básica es más rápido en un entorno virtual.
- Elige el simulador según la tarea: Gazebo para integración ROS, Isaac Sim para visión y aprendizaje profundo, PyBullet para prototipado ligero.
- Mide la brecha real: registra datos del robot físico (lecturas de sensores, comandos de motor, tiempos de respuesta) y compáralos con la simulación para identificar dónde está el desajuste.
- Planifica validación física desde el inicio: reserva hardware y tiempo de prueba antes de que el algoritmo esté «casi listo». La fase de ajuste fino suele ser más larga de lo esperado.
- Documenta las diferencias: mantén un registro de qué funcionó en simulación pero falló en hardware, y qué ajustes fueron necesarios. Esa información acelera proyectos futuros.
La simulación es una herramienta poderosa que ha democratizado el desarrollo en robótica, permitiendo experimentar sin inversión masiva en hardware. Pero nunca sustituye completamente la realidad. La clave está en usarla con criterio, conocer sus límites y planificar el paso a validación física como parte integral del proceso, no como una fase separada al final.